El LiDAR bajo vegetación ayuda a observar el terreno cuando parte de los pulsos encuentra espacios entre hojas y ramas. Para obtener un modelo útil, necesitas distinguir los retornos de suelo, revisar dónde faltan observaciones y separar el terreno de la superficie formada por copas y otros objetos.
DTM vs DSM: dos superficies para preguntas distintas
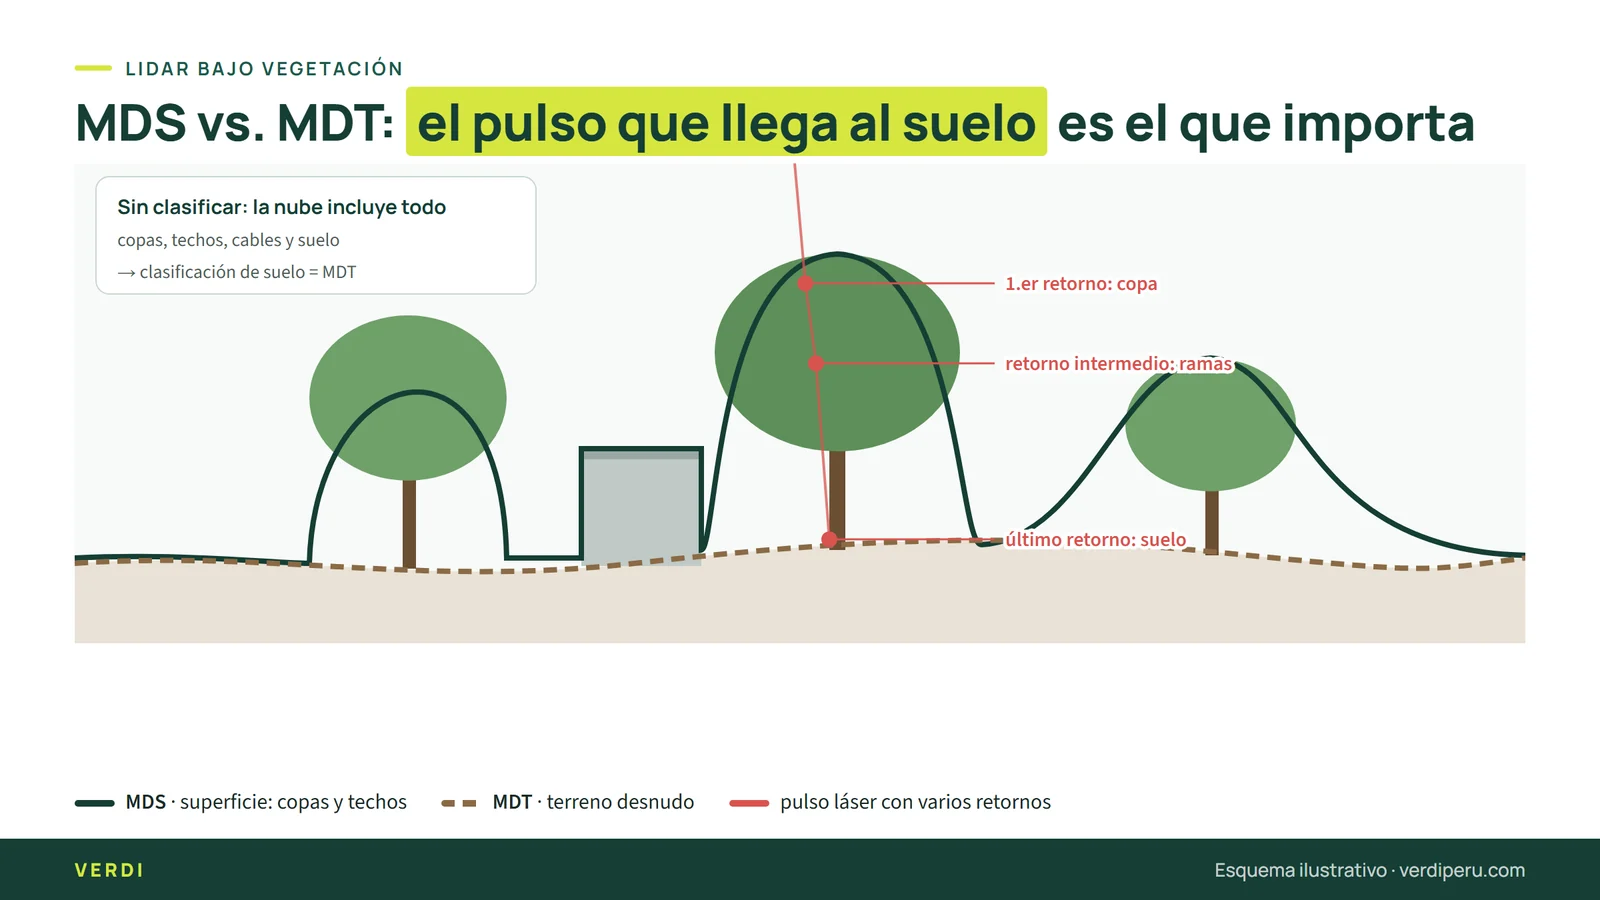
El DSM, o modelo digital de superficie, representa la superficie superior según el criterio de elaboración: copas, techos y terreno expuesto. El DTM, o modelo digital del terreno, busca describir el relieve sin vegetación ni construcciones. En español también se emplean MDS y MDT, respectivamente.
Para diseñar un drenaje o estudiar pendientes del suelo, necesitas un modelo del terreno. Para representar la altura de los elementos visibles, interesa la superficie. Ninguno es correcto para todos los usos: el error aparece cuando se entrega o utiliza una superficie distinta de la que requiere el análisis.
| Criterio | DTM / MDT | DSM / MDS |
|---|---|---|
| Qué representa | Relieve del terreno | Superficie superior de terreno y objetos |
| Puntos de partida | Retornos clasificados como suelo | Retornos seleccionados para representar la superficie |
| Uso habitual | Pendientes, drenaje y base topográfica | Cubierta vegetal y objetos sobre el terreno |
| Riesgo principal | Confundir vegetación baja con suelo | Interpretar copas como elevación del terreno |
La diferencia entre ambos modelos puede apoyar una estimación de altura de vegetación si comparten referencia, resolución y alineación. Una resta sin esos controles puede producir alturas falsas, especialmente en laderas y bordes de copa. También debes tratar de forma consistente los edificios y otros elementos ajenos a la vegetación.
Cómo funciona el LiDAR bajo vegetación
Un pulso puede generar varios retornos al interactuar con superficies a diferentes distancias. Algunos corresponden a la parte superior de la copa; otros, a ramas, vegetación intermedia o suelo. No todos los pulsos llegan al terreno ni todos producen el número máximo de retornos disponible en el equipo.
La expresión “penetración de vegetación” no significa atravesar materia opaca. El acceso al terreno depende de los espacios disponibles y de la geometría de observación. Una cubierta cerrada con sotobosque denso puede dejar sectores sin retornos de suelo aunque la nube completa contenga muchos puntos.
El CHCNAV AlphaAir 6 admite hasta 16 retornos por pulso y hasta 2.000.000 puntos por segundo. Estas capacidades ayudan a registrar estructuras complejas, pero no garantizan que el último retorno corresponda al terreno ni que exista suelo observado bajo cada copa.
Un DTM confiable necesita puntos de suelo bien identificados y vacíos documentados; una nube abundante no reemplaza esas dos condiciones.
Densidad total y densidad de suelo
La densidad total reúne puntos de todas las superficies capturadas. La densidad de suelo considera los aceptados en esa clase. Bajo vegetación, una cifra total elevada puede concentrarse en las copas y dejar pocas observaciones para construir el modelo del terreno LiDAR.
La fuente del AA6 indica densidades de 220 puntos/m² a 120 m y 13 puntos/m² a 400 m. Son referencias del fabricante, no valores garantizados de suelo bajo vegetación. Para tu proyecto debes evaluar la distribución espacial de los puntos clasificados, además del promedio general.
Un promedio oculta diferencias importantes entre una ladera despejada y un fondo con vegetación cerrada. Divide la revisión por ambientes y revisa los huecos. El tamaño de celda elegido para el modelo debe ser coherente con el soporte de datos: una cuadrícula pequeña no crea observaciones nuevas.
De los retornos múltiples a la clasificación de suelo
Preparar una nube coherente
Antes de clasificar, revisa la trayectoria, el ajuste entre pasadas y la referencia espacial. Si dos franjas representan el mismo terreno a distintas alturas, el problema puede trasladarse al modelo y parecer un escalón real. La clasificación no corrige por sí sola una desalineación de origen.
Clasificar y revisar perfiles
Los métodos de clasificación analizan la geometría local para separar suelo y objetos. Sus parámetros deben responder a pendientes, rugosidad y vegetación. Un filtro demasiado restrictivo puede eliminar relieve verdadero; uno demasiado permisivo puede incorporar arbustos y producir elevaciones falsas.
La revisión en perfiles ayuda a detectar puntos suspendidos sobre el terreno y cambios abruptos. Observa taludes, cauces, muros y vegetación baja con especial atención. El último retorno es una pista, no una etiqueta automática de suelo: puede haber terminado sobre una rama sin alcanzar el terreno.
Interpolar con límites explícitos
El DTM se construye a partir de puntos seleccionados e interpolación entre ellos. Cuando los huecos son extensos, la superficie resultante puede suavizar depresiones o inventar continuidad. Define cómo se marcarán esas áreas y cuándo se necesitará captura complementaria o comprobación terrestre.
Qué revisar antes de aceptar el DTM
- Distribución de puntos de suelo y sectores sin observación suficiente.
- Coherencia entre pasadas y continuidad en bordes de cobertura.
- Perfiles en pendientes, cauces y cambios fuertes del relieve.
- Diferencias frente a puntos de verificación independientes.
- Referencia horizontal y vertical, resolución y método de interpolación.
Los puntos de verificación deben permitir una comparación con la superficie representada. Una observación sobre un objeto o con referencia distinta puede introducir una discrepancia ajena al DTM. Documenta el método de medición y evita utilizar como prueba independiente los mismos puntos empleados para ajustar el producto.
Solicita la nube clasificada, el modelo y un informe de limitaciones. La guía de formatos LAS y LAZ ayuda a preparar el intercambio; la de LiDAR y fotogrametría explica diferencias de captura. Si necesitas integrar productos para ingeniería, revisa también el alcance del levantamiento topográfico con LiDAR.
Preguntas frecuentes
¿El LiDAR siempre llega al suelo bajo los árboles?
No. Algunos pulsos pueden alcanzar el suelo a través de espacios entre hojas y ramas, pero una cubierta cerrada o un sotobosque denso puede impedirlo.
¿El último retorno de cada pulso es suelo?
No. El último retorno registrado puede corresponder a vegetación u otro objeto. La clasificación debe analizar la geometría y comprobarse mediante revisión.
¿Un DTM de celda pequeña tiene mayor exactitud?
No necesariamente. La celda define el muestreo del modelo; su calidad depende de los puntos de suelo, la referencia, la clasificación y la interpolación.
¿Necesitas modelar terreno bajo vegetación?
Comparte el área, el tipo de cobertura y el uso del modelo para definir una captura LiDAR y controles adecuados para tu proyecto.